

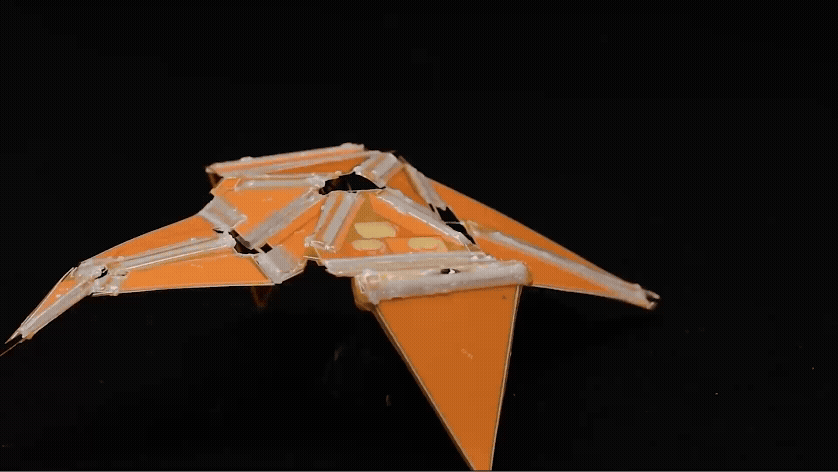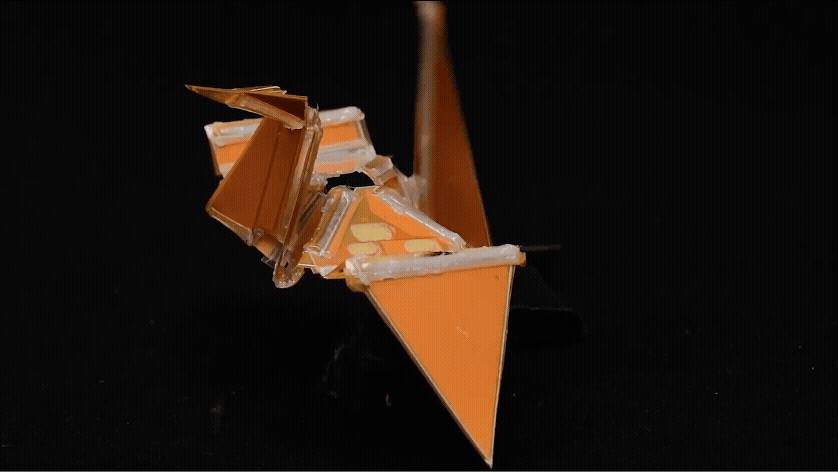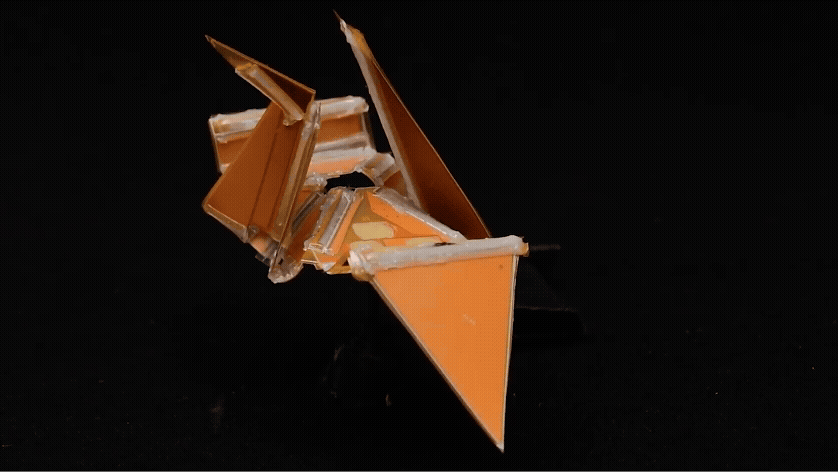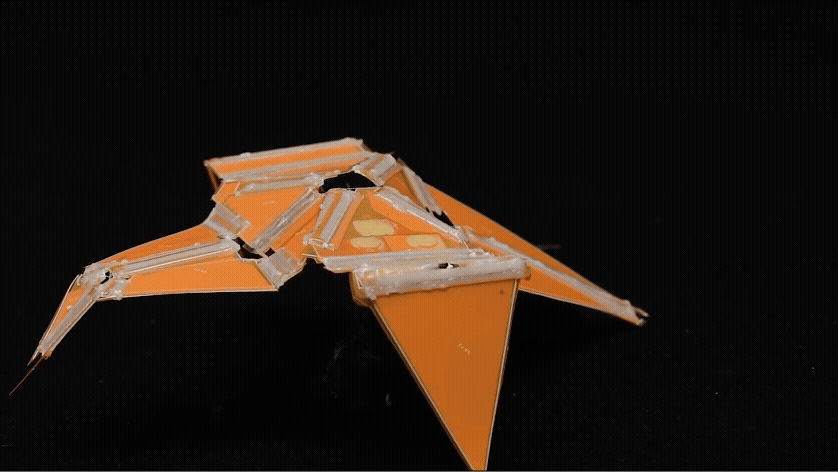
Cette technologie a été démontrée dans cette grue robotisée à ailes battantes
« L’art japonais ancestral donne vie à un robot sans épine dorsale ! » On croirait entendre le synopsis d’un film. En réalité, cela décrit parfaitement le travail d’ingénieurs de l’université de Princeton qui ont créé un robot se déplaçant sans moteur ni engrenage, grâce à la chaleur et aux principes de l’origami. Leur système robotique souple repose sur une combinaison de matériaux avancés thermosensibles, d’électronique embarquée flexible et de structures pliables soigneusement conçues pour produire le mouvement, se passant ainsi des composants mécaniques traditionnels.
La robotique souple , une branche de la robotique qui considère les robots comme malléables, se concentre sur la construction de robots à partir de matériaux et de systèmes extrêmement flexibles et déformables. La flexibilité de ces robots souples les rend particulièrement adaptés aux tâches difficiles pour les machines rigides, comme la manipulation d’objets délicats, la navigation dans des espaces restreints et leur utilisation comme implants médicaux ou systèmes d’administration de médicaments à l’intérieur du corps humain.
Le problème est que la plupart des robots souples dépendent encore de moteurs, d’actionneurs ou de systèmes pneumatiques externes pour se déplacer, ce qui limite leur taille, leur légèreté et leur souplesse. L’équipe de Princeton a relevé ce défi en combinant deux domaines rarement liés : la science des matériaux et l’ingénierie de l’origami.
Au cœur de leur conception se trouve un polymère spécial appelé élastomère à cristaux liquides qui, contrairement aux matériaux flexibles ordinaires, possède une structure moléculaire interne ordonnée. À l’aide d’une imprimante 3D personnalisée, les chercheurs ont programmé l’orientation des molécules zone par zone lors de l’impression du matériau, créant ainsi des zones distinctes qui réagissent différemment à la chaleur.
En disposant ces zones selon des motifs précis, l’équipe a intégré des « charnières » directement dans le matériau. Sous l’effet de la chaleur, ces charnières se contractent de manière prévisible, ce qui entraîne le pliage et le dépliage de la structure selon une séquence prédéfinie.
Le contrôle précis des zones de chauffe est assuré par l’électronique. L’équipe a intégré des circuits imprimés flexibles, dotés d’éléments chauffants, directement dans les charnières lors du processus d’impression. Cette approche, plutôt que de fixer les circuits après coup, simplifie la fabrication et permet de conserver un système compact. Des capteurs de température intégrés transmettent des données au logiciel de contrôle, qui compense les petites erreurs s’accumulant lors des pliages et dépliages répétés du robot.
« Notre principale contribution réside, selon moi, dans l’intégration d’un système complexe avec régulation locale du chauffage », explique David Bershadsky, l’un des pionniers du projet et membre de l’équipe de recherche. « Nous pouvons contrôler l’activation en fonction de la zone chauffée. »
Pour démontrer leur concept, les chercheurs ont construit une grue (oiseau), une figure classique d’origami, qui bat des ailes sur commande. La grue a effectué plusieurs mouvements et est revenue à sa forme initiale sans usure ni déformation apparente. Bien qu’elle soit loin d’être un robot entièrement fonctionnel, elle prouve que le concept est tout à fait réalisable.
S’affranchir des contraintes liées aux mouvements mécaniques ouvre un champ des possibles immense pour la robotique souple. Pour l’instant, le système demeure au stade expérimental et a été testé en laboratoire dans des conditions contrôlées. Toutefois, sa conception est déjà axée sur la fabrication, grâce à l’utilisation de matériaux disponibles dans le commerce et de méthodes de fabrication adaptables à grande échelle.
https://cbe.princeton.edu/news/soft-robot-has-no-problem-moving-no-motor-and-no-gears
https://advanced.onlinelibrary.wiley.com/doi/10.1002/adfm.202525150


