
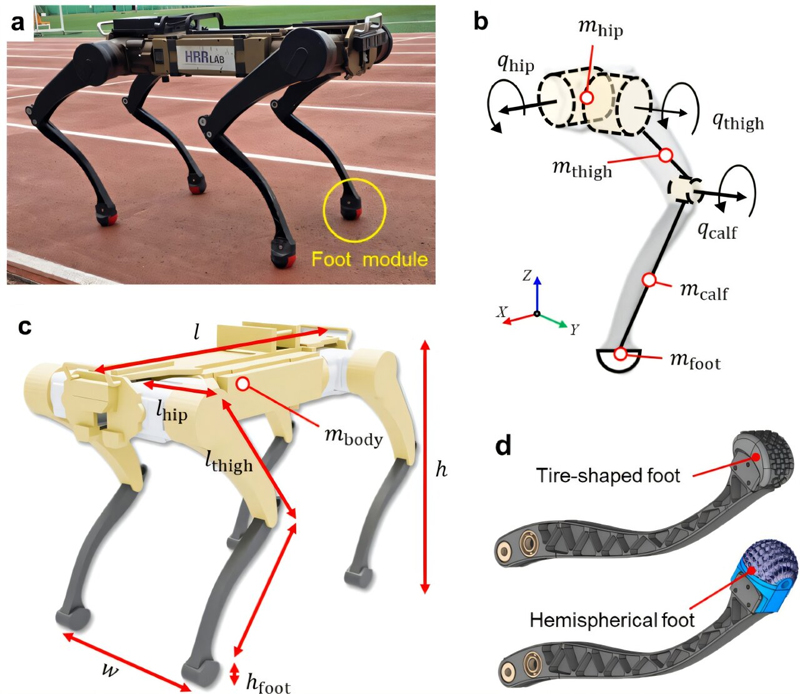
Configurations de la plateforme robotique quadrupède RBQ-10 : (a) photographie du robot quadrupède, (b) structure cinématique simplifiée de la patte montrant les trois degrés de liberté et les paramètres de masse associés, (c) symboles définissant les dimensions globales de chaque composant du robot, et (d) comparaison entre le pied conventionnel en forme de pneu et le module de pied hémisphérique proposé, basé sur un système TPMS. Crédit : International Journal of Precision Engineering and Manufacturing-Green Technology (2026). DOI : 10.1007/s40684-026-00895-5
Les robots quadrupèdes, qui marchent sur quatre pattes, sont de plus en plus utilisés pour des tâches telles que l’inspection, le transport et les opérations de recherche et de sauvetage. Cependant, leurs mouvements répétés consomment beaucoup plus d’énergie que le déplacement des robots à roues, ce qui rend difficile l’amélioration de leur efficacité énergétique.
Une stratégie pour réduire la consommation d’énergie consiste à utiliser des ressorts ou d’autres composants élastiques dans les membres afin d’emmagasiner l’énergie d’impact lors de la pose du pied et de la restituer lors de la propulsion. Cependant, à faible vitesse de marche, une grande partie de cette énergie emmagasinée est dissipée au lieu de contribuer au mouvement vers l’avant, ce qui réduit l’efficacité et risque de déstabiliser le robot.
Des pieds conçus pour restituer l’énergie
Pour relever ce défi, le Dr Keun Park et le Dr Jung-Yup Kim de l’École d’ingénierie des systèmes mécaniques de l’Université nationale des sciences et technologies de Séoul, en République de Corée, ont développé des pieds de robot à surface minimale triplement périodique (TPMS) poreux qui stockent et libèrent l’énergie d’impact.
Ils ont associé ces pieds souples à un système de contrôle par apprentissage par renforcement profond, capable d’exploiter l’énergie élastique emmagasinée dans les pieds lors de la marche. Cette approche a permis de réduire la consommation d’énergie de la batterie jusqu’à 6,2 % à des vitesses de marche comprises entre 0,4 et 1,0 mètre par seconde.
« En modulant la rigidité du pied et en tirant parti de l’absorption et de la libération passives d’énergie, l’approche proposée offre une alternative pratique aux mécanismes à ressorts classiques fixés à la jambe », explique Park.
L’étude est publiée dans l’ International Journal of Precision Engineering and Manufacturing-Green Technology .
Test de trois modèles de pieds poreux
Les métastructures TPMS sont des matériaux légers et poreux, constitués de réseaux tridimensionnels répétitifs, rigides et offrant d’excellentes performances d’absorption d’énergie. Leurs propriétés mécaniques uniques ont permis des applications variées, allant des pneus sans air aux systèmes robotiques souples tels que les pinces et les articulations.
Les chercheurs ont conçu et imprimé en 3D trois modèles de pieds TPMS hémisphériques (primitif, gyroïde et diamant) et évalué leurs performances de stockage et de restitution d’énergie par des tests de compression. Parmi ces trois modèles, le modèle diamant, d’une densité relative de 60 %, a été retenu pour sa flexibilité supérieure, son absorption d’énergie et ses pertes d’énergie minimales.
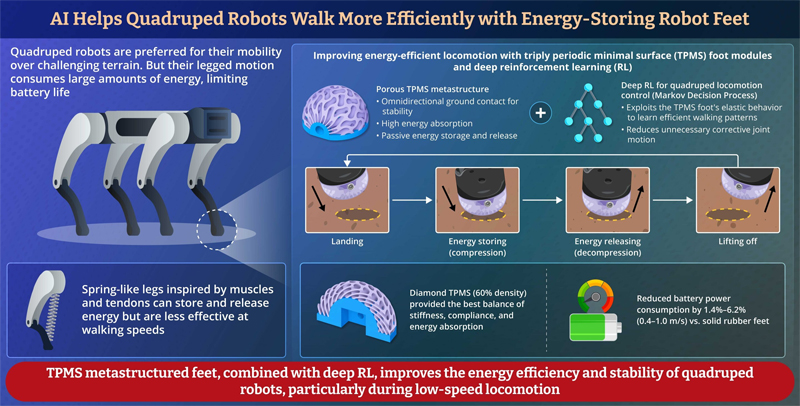
Des semelles plantaires poreuses à métastructure de surface minimale triplement périodique (TPMS), imprimées en 3D, stockent et restituent l’énergie d’impact lors de la marche. Associées à un contrôleur d’apprentissage par renforcement profond, elles ont permis de réduire la consommation d’énergie de la batterie jusqu’à 6,2 %. Crédit : Dr Jung-Yup Kim et Dr Keun Park, Université nationale des sciences et technologies de Séoul, Corée.
Évaluation de différentes stratégies de marche
Pour permettre au robot de tirer profit de ses pieds à stockage d’énergie, les chercheurs ont utilisé l’apprentissage par renforcement profond. Le contrôleur a évalué différentes stratégies de marche en fonction de leur consommation d’énergie, tout en tenant compte de la compression et de la détente des pieds TPMS pendant la marche. Cela a permis au robot de coordonner sa démarche avec le stockage et la restitution d’énergie des pieds, réduisant ainsi l’effort requis des moteurs.
Les chercheurs ont ensuite testé le contrôleur entraîné sur un robot commercial équipé de pieds TPMS optimisés. Comparés aux pieds rigides classiques, les pieds TPMS ont permis de réduire la consommation d’énergie de la batterie de 1,4 % à 6,2 % pour des vitesses de marche allant de 0,4 à 1,0 mètre par seconde. Le robot a également conservé une locomotion stable, démontrant ainsi que le contrôleur exploitait efficacement l’énergie passive stockée dans les pieds souples tout en minimisant les corrections inutiles.
« Ces résultats démontrent que les métastructures TPMS, lorsqu’elles sont correctement modélisées et exploitées grâce à un contrôle basé sur l’apprentissage, peuvent servir de composants efficaces de mise en forme de l’énergie pour une locomotion quadrupède économe en énergie », déclare Kim.
Cette stratégie pourrait contribuer au développement de robots quadrupèdes plus silencieux et plus économes en énergie pour les services en intérieur, l’inspection, la logistique et d’autres applications concrètes.
https://techxplore.com/news/2026-07-porous-3d-feet-quadruped-robot.html


