
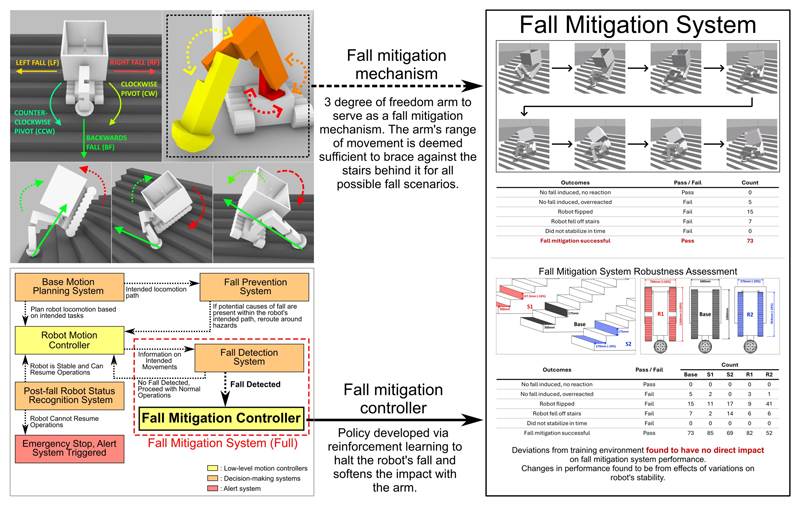
Aperçu du système de prévention des chutes proposé. Crédit : SUTD
Des chercheurs de SUTD ont mis au point un système de sécurité basé sur l’apprentissage par renforcement qui enseigne à un robot de service se déplaçant dans les escaliers à se retenir en pleine chute, s’attaquant ainsi à l’un des plus grands obstacles au déploiement de robots autonomes dans les escaliers.
Les escaliers comptent parmi les terrains les plus difficiles auxquels un robot mobile peut être confronté. Une étude de terrain menée sur plusieurs années a révélé que les robots conçus pour franchir des escaliers tombent au moins 35 fois plus souvent dans les escaliers que sur un sol plat. Les conséquences peuvent être graves. Un robot qui perd l’équilibre sur une marche prend de la vitesse en tombant, ce qui risque de causer des dommages importants à lui-même, au bâtiment et à toute personne se trouvant sur son passage.
L’article est publié dans la revue Results in Engineering .
Pourquoi la protection contre les chutes est importante pour les robots
Les mesures de prévention des chutes, telles que la planification de trajectoire et le contrôle de l’équilibre, peuvent aider le robot à éviter les obstacles visibles, mais elles ne peuvent empêcher une personne de le heurter accidentellement par le haut. Ce risque résiduel est inévitable et a dissuadé les opérateurs de déployer des plateformes autonomes lourdes dans les cages d’escalier.
« C’est pourquoi la réduction des risques de chute est plus importante que la simple prévention », a déclaré le professeur Mohan Rajesh Elara, directeur du laboratoire de recherche en robotique et automatisation (ROAR) de l’Université de technologie et de design de Singapour (SUTD). « Tant que le secteur n’aura pas trouvé de solution crédible à ce risque résiduel, les opérateurs continueront de considérer ces plateformes comme un fardeau plutôt que comme un outil permettant de gagner du temps. »
Conception d’un mécanisme de sécurité basé sur l’apprentissage
Dans leur étude intitulée « Un système d’atténuation des chutes basé sur l’apprentissage par renforcement pour les robots de service traversant les escaliers », le professeur Elara et son équipe de ROAR ont développé un système d’atténuation des chutes pour les robots grâce à l’utilisation de la conception, de l’intelligence artificielle (IA) et de la technologie.
Ils ont équipé un robot chenillé de qualité commerciale d’un bras à trois articulations contrôlé par une politique entraînée entièrement par apprentissage par renforcement (RL) en simulation.
En étudiant les chutes dans les escaliers, l’équipe a identifié cinq types de chutes : une chute directe vers l’arrière, deux variantes de chute avec pivotement et deux chutes latérales. Ils ont ensuite exploré le type de structure articulée le plus simple capable de résister à tous ces types de chutes.
« Il s’avère que trois degrés de liberté constituent le minimum permettant de couvrir géométriquement les cinq types de chute, lorsque la structure est montée à l’arrière du robot », a expliqué le professeur Elara. « Ce mécanisme circonscrit suffisamment le problème pour qu’un contrôleur IA puisse le résoudre. L’IA nous permet de piloter un mécanisme qui serait autrement trop complexe à contrôler manuellement. »
Comment fonctionne le contrôleur d’apprentissage par renforcement
Dans chaque épisode simulé, une force projetait le robot en arrière ou sur le côté, et le contrôleur décidait en une fraction de seconde du mouvement des articulations du bras. Un algorithme d’optimisation de politique proximale ajustait ensuite le comportement du contrôleur en fonction du résultat, en récompensant les arrivées stables et verticales, et en pénalisant les basculements, les chutes dans les escaliers ou les mouvements de bras inutiles.
Avec cinq contrôleurs entraînés, le système d’apprentissage par renforcement a atteint un taux de réussite moyen de 69,4 % pour stopper la chute du robot et le ramener en position stable. En revanche, une approche heuristique de référence, programmée manuellement, n’a réussi que dans 38,6 % des cas et a souvent déstabilisé davantage le robot en agitant son bras.
Lorsque le contrôleur RL a réussi à rattraper une chute, il a stabilisé le robot en 4,25 secondes en moyenne, soit bien en deçà de l’objectif de 10 secondes fixé par l’équipe.
Robustesse face à différents robots et escaliers
Le résultat le plus significatif sur le plan commercial provient des tests de robustesse. Le contrôleur, entraîné sur un seul robot et une seule géométrie d’escalier, a été testé sans réentraînement sur des plateformes 10 % plus grandes ou plus petites, et sur des escaliers aux dimensions de marches modifiées. Sur un robot plus grand, le taux de réussite du meilleur contrôleur a atteint 87 %. Sur une plateforme plus petite et moins stable, il a subi une chute, mais est resté fonctionnel.
« Le contrôleur ne mémorise pas une seule géométrie », a ajouté le professeur Elara. « Il apprend une stratégie de récupération généralisable. » Cela signifie qu’un seul module pourrait être réutilisé pour une famille de robots partageant la même morphologie, sans nécessiter de réentraînement pour chaque variante.
Voie vers le déploiement et les normes de sécurité
Les chercheurs reconnaissent qu’un taux de réussite moyen de 69,4 % est insuffisant au regard des exigences des normes de sécurité telles que la norme CEI 61508 pour une fonction de sécurité autonome. Pour que la solution soit prête à être déployée, l’équipe doit améliorer les performances du contrôleur, ajouter des mesures compensatoires comme des freins mécaniques et des dispositifs antichute en amont, et satisfaire aux exigences d’explicabilité grâce à un modèle de substitution.
La validation physique impliquera d’abord un banc d’essai simplifié, puis l’intégration sur une plateforme complète, suivie de tests sur de véritables escaliers de géométries variées.
Cette étude s’inscrit dans un programme plus vaste du laboratoire ROAR de l’université SUTD, visant à améliorer la sécurité d’utilisation des robots mobiles reconfigurables. Ces travaux bénéficient du soutien de deux programmes nationaux singapouriens, tous deux axés sur la transposition de la recherche en plateformes déployables.
« Notre objectif est de faire de ce système une couche de défense crédible au sein d’une architecture de sécurité plus vaste. Si nous pouvons démontrer son fonctionnement fiable et son auditabilité, nous rapprochons les robots de déplacement d’escaliers des plateformes auxquelles les opérateurs font confiance plutôt qu’ils ne les craignent », a déclaré le professeur Elara.
https://techxplore.com/news/2026-05-stair-climbing-robot-falls.html
https://linkinghub.elsevier.com/retrieve/pii/S2590123026014477


